Analisi
Nvidia vuole fare di Microduck il terreno di gioco robotico di ogni sviluppatore: cosa è aperto e cosa no
Microduck, robot da 399 $ di Pollen e Hugging Face: Nvidia fornisce simulazione e addestramento; hardware non confermato aperto, consegne in sospeso.
Al 30 ottobre 2026, ciò che Nvidia mette a disposizione di Microduck è la parte di simulazione e di addestramento, con Isaac Lab 3.0 (open source) e un tutorial per passare dalla simulazione al robot reale. Il robot, un piccolo bipede di 25 cm, è sviluppato da Pollen Robotics e Hugging Face, non da Nvidia, e a bordo non ha alcun processore Nvidia. Restano in sospeso le consegne e l'acquisizione di Hugging Face.
L'essenziale
- Che cosa fornisce Nvidia: strumenti di simulazione e di addestramento (Isaac Lab 3.0, Isaac Sim), non il robot.
- Che cos'è Microduck: un piccolo robot da 399 $ (prezzo di lancio, prima di tasse e spedizione) di Pollen Robotics, il team di robotica di Hugging Face, con un processore Rockchip RK3566 e nessuna scheda Nvidia a bordo.
- Che cosa è aperto e che cosa no: il software è in Rust con licenza Apache-2.0; per i file meccanici ed elettronici non abbiamo trovato conferma che siano aperti.
- Che cosa resta in sospeso: le consegne (la boutique indica da 4 a 6 mesi per i nuovi ordini) e l'acquisizione di Hugging Face da parte di Nvidia, non conclusa.
Distinguiamo sempre due livelli: Nvidia (strumenti di simulazione e addestramento) da un lato, Pollen Robotics e Hugging Face (robot e software del robot) dall'altro.
Che cos'è Microduck?
Microduck è un piccolo robot bipede di 25 cm (circa 10 pollici) sviluppato da Pollen Robotics, il team di robotica di Hugging Face. Secondo il repository GitHub pesa circa 800 g e ha 15 servomotori. Il processore è un Rockchip RK3566; secondo la stampa ha 1 GB di RAM e 32 GB di archiviazione, una fotocamera frontale, un sensore di profondità e due unità inerziali, con un'autonomia di circa un'ora. Il README ufficiale del repository pollen-robotics/microduck non menziona alcun processore Nvidia.
Il prezzo di lancio è di 399 $ prima di tasse e spedizione, secondo Modern Robotics. È stato Hugging Face ad acquisire Pollen Robotics, con un annuncio del 14 aprile 2025 (importo non reso noto), non il contrario.
Le riserve riportate dalla stampa (eesel, Modern Robotics) sono semplici: è un robot didattico, senza mani, con 1 GB di RAM, una batteria da circa un'ora e tempi di consegna da 4 a 6 mesi.
Fonti: repository GitHub Microduck, Modern Robotics, eesel, TechCrunch.
Qual è il ruolo di Nvidia?
Nvidia entra nella fase di addestramento. Un tutorial pubblicato su Hugging Face e firmato anche da Nvidia il 21 ottobre 2026 descrive il passaggio dalla simulazione al robot reale (sim-to-real) con Isaac Lab 3.0, open source, per addestrare la camminata; il comando d'esempio lancia 4.096 ambienti simulati in parallelo. Il blog per sviluppatori di Nvidia (23 ottobre 2026) descrive un'esecuzione di adattamento (rampe, ostacoli) con 4.096 ambienti paralleli su una scheda NVIDIA RTX PRO 6000 Blackwell Workstation Edition, con Isaac Sim per il rendering e i sensori.
Lo schema in tre blocchi.
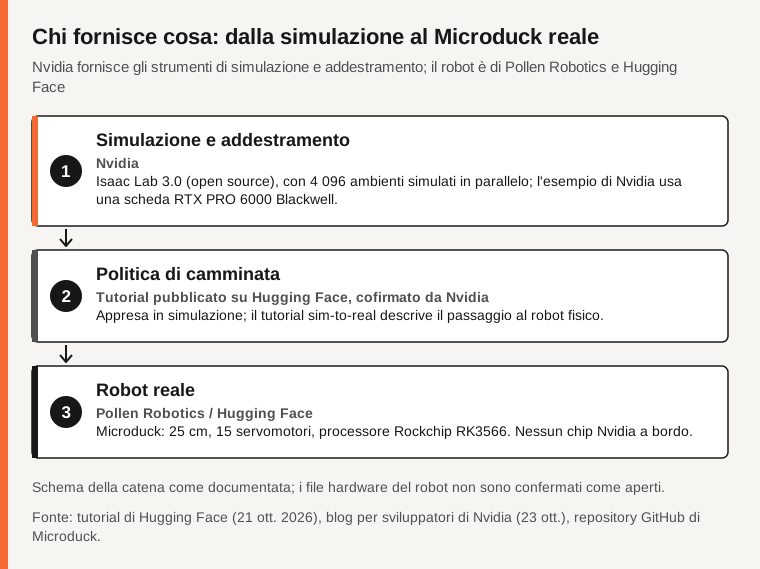
Fonte: tutorial Isaac Lab su Hugging Face (21 ottobre 2026), blog per sviluppatori Nvidia (23 ottobre), repository GitHub Microduck.
Sul fronte Jetson, non abbiamo trovato alcun supporto ufficiale. L'unica guida individuata è un tutorial di terzi di Seeed Studio, che spiega come addestrare microduck_rl su un Jetson Orin NX da 16 GB. Il robot stesso funziona sul RK3566.
Microduck è stato presentato nel keynote di GTC Berlin, mercoledì 21 ottobre 2026, con quattro Microduck sul palco; secondo la stampa a presentarlo era Jensen Huang, e secondo Modern Robotics la dimostrazione non è stata perfetta. Il blog Nvidia di GTC Berlin descrive i Microduck come «10-inch biped robots by Hugging Face that run on open source software».
Che cosa si può fare oggi, e che cosa serve per iniziare?
Secondo i tutorial, l'addestramento in simulazione richiede una scheda grafica Nvidia: l'esempio di Nvidia usa una RTX PRO 6000 Blackwell Workstation Edition, mentre la guida di Seeed Studio parte da un Jetson Orin NX da 16 GB. Non descriviamo qui una procedura. Per capire come funziona senza acquistare nulla, il repository GitHub (software in Rust, licenza Apache-2.0, con il repository di addestramento microduck_rl) e il tutorial di Hugging Face sono consultabili.
Che cosa è aperto e che cosa no?
- Aperto: Isaac Lab 3.0 (open source, secondo Nvidia e il tutorial); il software del robot, in Rust con licenza Apache-2.0, e il repository di addestramento
microduck_rl. - Non confermato: i file meccanici ed elettronici del robot. Non abbiamo trovato conferma che siano aperti, quindi non lo affermiamo.
- Non fornito da Nvidia: il robot, il suo processore e la sua vendita.
- In attesa: le consegne e l'acquisizione di Hugging Face (sezione seguente).
A che punto sono le consegne e l'acquisizione di Hugging Face?
Le consegne. I preordini sono stati aperti il 27 agosto 2026, con consegna prevista prima di Natale. Secondo Modern Robotics (23 ottobre), la boutique indica ora da 4 a 6 mesi per i nuovi ordini, con un rischio di slittamento alla primavera. Un conteggio di preordini non equivale a un conteggio di robot consegnati.
L'acquisizione. L'acquisizione di Hugging Face da parte di Nvidia non è conclusa. L'accordo definitivo è stato firmato il 2 settembre 2026 ed è annunciato da Nvidia a 12.930.300.000 $; la chiusura è prevista nel primo semestre 2027, previa approvazione delle autorità di regolamentazione (modulo 8-K di Nvidia). Secondo Reuters, via Yahoo Finance (28 ottobre), il dipartimento americano della Giustizia ha posto domande sull'effetto sulla concorrenza. Nvidia non possiede quindi Hugging Face. Sul tema abbiamo un articolo dedicato. Nvidia indica inoltre che Hugging Face conta oltre 18 milioni di sviluppatori, ricercatori e creatori (3 settembre 2026); la cifra riguarda la piattaforma, non Microduck.
La cronologia.
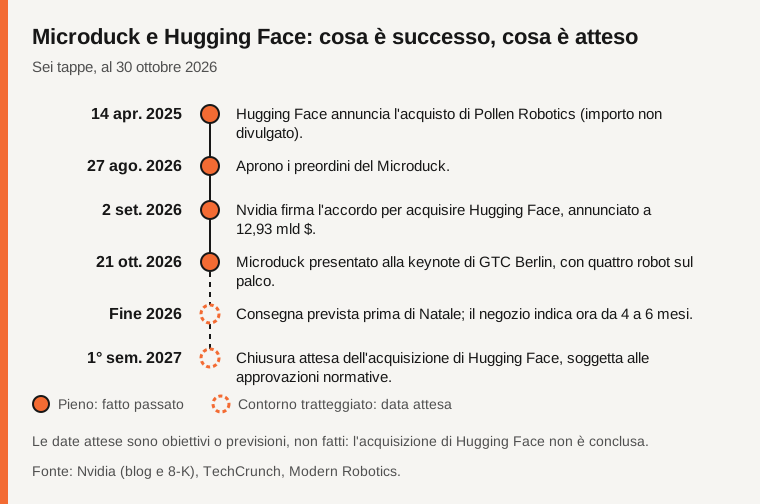
Fonte: Nvidia (blog e 8-K), TechCrunch, Modern Robotics, Reuters via Yahoo Finance.
«Terreno di gioco di tutti gli sviluppatori»: che cosa è dimostrato?
La formula è un racconto, non un fatto misurato. Quello che le fonti permettono di dire: gli strumenti di simulazione e di addestramento sono open source e documentati da tutorial (Nvidia, Hugging Face), il software del robot ha una licenza Apache-2.0 e un robot da 399 $ è stato presentato a GTC Berlin. Quello che le fonti non permettono di dire: che i file hardware siano aperti, quanti robot saranno consegnati e quando, e che l'acquisizione si concluda. La dimostrazione sul palco, secondo Modern Robotics, non è stata perfetta; non abbiamo trovato misure indipendenti sulle prestazioni di camminata.
Tabella di confronto
| Elemento | Chi | Stato al 30 ott. 2026 | Fonte |
|---|---|---|---|
| Simulazione e addestramento | Nvidia (Isaac Lab 3.0, Isaac Sim) | Open source (Isaac Lab); tutorial pubblicato il 21 ott. | Tutorial Hugging Face, blog Nvidia |
| Robot Microduck | Pollen Robotics e Hugging Face | Preordini aperti dal 27 ago.; 399 $ prima di tasse e spedizione | Modern Robotics |
| Software del robot | Pollen Robotics e Hugging Face | Rust, licenza Apache-2.0 | Repository GitHub |
| Hardware (meccanica, elettronica) | Pollen Robotics e Hugging Face | Apertura non confermata | Repository GitHub |
| Processore a bordo | Rockchip RK3566 | Nessun processore Nvidia | Repository GitHub |
| Consegne | Pollen Robotics e Hugging Face | Da 4 a 6 mesi per i nuovi ordini, con rischio di slittamento | Modern Robotics |
| Acquisizione di Hugging Face | Nvidia | Accordo firmato il 2 set.; chiusura attesa nel S1 2027 | Nvidia, 8-K, Reuters |
Domande frequenti
Microduck usa un chip Nvidia?
No. Il robot funziona su un processore Rockchip RK3566; il README ufficiale del repository non menziona alcun processore Nvidia a bordo.
Nvidia possiede Hugging Face?
No. L'accordo è stato firmato il 2 settembre 2026 e la chiusura è attesa nel primo semestre 2027, previa approvazione delle autorità di regolamentazione.
Il robot è open source?
Il software lo è (Rust, licenza Apache-2.0). Non abbiamo trovato conferma che i file meccanici ed elettronici siano aperti.
Quando arriveranno i robot?
La consegna era prevista prima di Natale; la boutique indica ora da 4 a 6 mesi per i nuovi ordini (Modern Robotics, 23 ottobre), con un rischio di slittamento alla primavera.
Metodo e limiti
Questo articolo si basa sui documenti di Nvidia (blog, 8-K), sul repository GitHub, sul tutorial di Hugging Face, su TechCrunch, Reuters (via Yahoo Finance), Modern Robotics ed eesel. Alcune informazioni (presentazione di Jensen Huang, caratteristiche dei sensori, memoria, autonomia, esito della dimostrazione) provengono dalla sola stampa. Non abbiamo trovato conferma sull'apertura dei file hardware, sul supporto ufficiale di Jetson o sul numero di robot ordinati o consegnati, e non li riportiamo. Il sito microducks.org non è stato usato come fonte. Non è una consulenza d'acquisto.
Fonti
- Nvidia: acquisizione di Hugging Face (verificato il 2026-10-30)
- Nvidia: modulo 8-K del 2 settembre 2026 (verificato il 2026-10-30)
- Reuters via Yahoo Finance: domande del DOJ, 28 ottobre 2026 (verificato il 2026-10-30)
- TechCrunch: Hugging Face acquisisce Pollen Robotics (verificato il 2026-10-30)
- Repository GitHub Microduck (Pollen Robotics) (verificato il 2026-10-30)
- Tutorial Isaac Lab su Hugging Face (verificato il 2026-10-30)
- Blog per sviluppatori Nvidia: insegnare a camminare in simulazione (verificato il 2026-10-30)
- Blog Nvidia: novità di GTC Berlin (verificato il 2026-10-30)
- Modern Robotics: Microduck a GTC Berlin (verificato il 2026-10-30)
- eesel: Microduck (verificato il 2026-10-30)
- Seeed Studio: tutorial di terzi su Jetson (verificato il 2026-10-30)
Avete notato un errore in questo articolo? Segnalatelo · La nostra politica sulle correzioni
