Análisis
Nvidia quiere que Microduck sea el campo de juego robótico de los desarrolladores: qué es abierto
Nvidia presentó Microduck en GTC Berlín. Qué aporta Nvidia (simulación y entrenamiento), qué es del robot, qué es abierto y qué sigue pendiente.
- Nuevas tecnologías de IA
- #Nvidia
- #Microduck
- #Pollen Robotics
- #Hugging Face
- #Isaac Lab
- #GTC Berlín
- #robótica
Al 30 de octubre de 2026, lo que Nvidia pone a disposición de Microduck son herramientas de simulación y entrenamiento (Isaac Lab 3.0, de código abierto), no el robot. Microduck es un pequeño bípedo de 25 cm, a 399 dólares, desarrollado por Pollen Robotics, el equipo de robótica de Hugging Face, y su procesador es un Rockchip RK3566, sin chip de Nvidia a bordo. El software está publicado con licencia Apache-2.0; los archivos de hardware no figuran como abiertos, las entregas están pendientes y la compra de Hugging Face por Nvidia no se ha cerrado.
Lo esencial
- Qué aporta Nvidia: simulación y entrenamiento. Isaac Lab 3.0 (código abierto) sirve para enseñar la marcha en simulación; un tutorial publicado en Hugging Face y firmado también por Nvidia el 21 de octubre de 2026 describe el paso de la simulación al robot real.
- Qué es Microduck: un pequeño robot de 399 dólares, de Pollen Robotics y Hugging Face, sin chip de Nvidia a bordo.
- Qué es abierto: el software (Rust, Apache-2.0) y el repositorio de entrenamiento
microduck_rl. Los archivos mecánicos y electrónicos no están confirmados como abiertos. - Qué sigue pendiente: las entregas (la tienda anuncia de 4 a 6 meses para los pedidos nuevos) y la compra de Hugging Face por Nvidia (cierre previsto en el primer semestre de 2027, sujeto a aprobaciones regulatorias).
¿Qué es Microduck?
Microduck es un pequeño robot bípedo de 25 cm (unas 10 pulgadas), desarrollado por Pollen Robotics, el equipo de robótica de Hugging Face. Según el repositorio de GitHub pesa unos 800 g y tiene 15 servomotores. Su procesador es un Rockchip RK3566: el README oficial del repositorio pollen-robotics/microduck no menciona ningún procesador de Nvidia a bordo. Según la prensa (eesel, Modern Robotics), tiene 1 GB de RAM y 32 GB de almacenamiento, una cámara frontal, un sensor de profundidad, dos unidades inerciales y una autonomía de aproximadamente una hora.
Su precio de lanzamiento es de 399 dólares antes de impuestos y envío, según Modern Robotics. Conviene distinguir los papeles. Pollen Robotics y Hugging Face son quienes hacen el robot y su software. Nvidia aporta las herramientas de simulación y entrenamiento. Y es Hugging Face la que compró Pollen Robotics (anuncio del 14 de abril de 2025, por un importe no divulgado, según TechCrunch), no al revés.
¿Cuál es el papel de Nvidia?
Nvidia aparece en la parte de entrenamiento. Isaac Lab 3.0, de código abierto, sirve para entrenar la marcha en simulación. El tutorial publicado en Hugging Face y firmado también por Nvidia el 21 de octubre de 2026 describe el paso de la simulación al robot real (sim-to-real), con un comando de ejemplo que lanza 4 096 entornos simulados en paralelo.
El blog para desarrolladores de Nvidia (23 de octubre de 2026) describe una ejecución de adaptación, con rampas y obstáculos, con 4 096 entornos paralelos en una tarjeta NVIDIA RTX PRO 6000 Blackwell Workstation Edition, con Isaac Sim para el renderizado y los sensores.
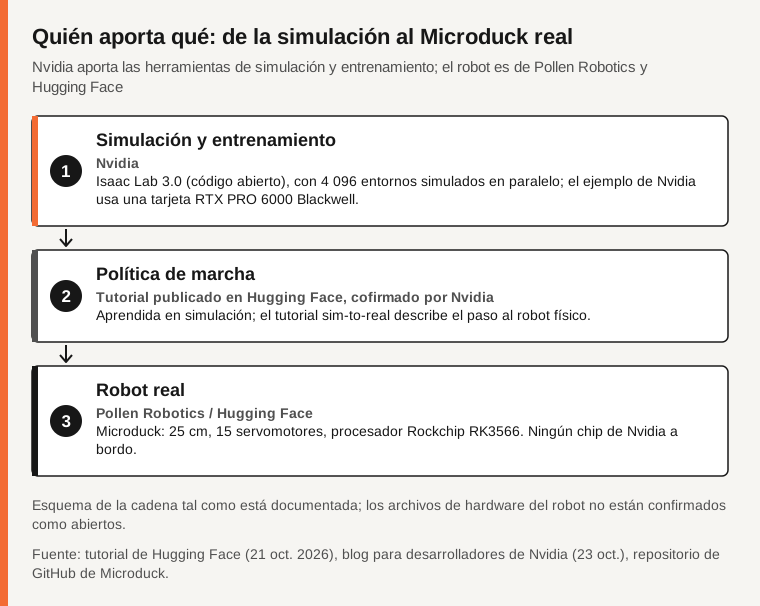
Fuente: tutorial de Hugging Face (21 de octubre de 2026), blog para desarrolladores de Nvidia (23 de octubre de 2026), repositorio de GitHub de Microduck.
En cuanto a Jetson, no hemos encontrado ninguna compatibilidad oficial. Solo existe un tutorial de terceros, de Seeed Studio, que explica cómo entrenar microduck_rl en un Jetson Orin NX de 16 GB. El robot en sí funciona con el RK3566.
¿Qué se puede hacer hoy, y qué hace falta para empezar?
Según los tutoriales, el entrenamiento en simulación requiere una tarjeta gráfica de Nvidia; el ejemplo del blog de Nvidia usa una RTX PRO 6000 Blackwell Workstation Edition. Sin comprar nada, se puede leer el repositorio de GitHub, que contiene el software del robot y el código de entrenamiento microduck_rl. El tutorial de Hugging Face y el blog para desarrolladores de Nvidia describen cada uno su ejecución; este artículo no los convierte en un procedimiento. Para poner en práctica algo en el robot real hace falta tener el robot, y las entregas siguen pendientes (véase más abajo).
¿Qué es abierto y qué no?
Lo que está confirmado como abierto es el software del robot, escrito en Rust y con licencia Apache-2.0, y el repositorio de entrenamiento microduck_rl, según el repositorio de GitHub. Isaac Lab 3.0 también es de código abierto, según el tutorial de Hugging Face. Los archivos de hardware (mecánicos y electrónicos) no están confirmados como abiertos: eesel dice explícitamente que no lo son, y Modern Robotics habla solo de «todo el software». No afirmamos, por tanto, que el hardware sea de código abierto.
¿Dónde están las entregas y la compra de Hugging Face?
Las entregas. Las reservas se abrieron el 27 de agosto de 2026 y la entrega prevista era antes de Navidad. Según Modern Robotics (23 de octubre), la tienda anuncia ahora de 4 a 6 meses para los pedidos nuevos, con riesgo de que se retrase hasta la primavera. Un recuento de reservas no es un recuento de robots entregados, y no citamos ninguna cifra de reservas.
La compra de Hugging Face. El acuerdo definitivo se firmó el 2 de septiembre de 2026 y Nvidia lo anunció por 12 930 300 000 dólares. Según el formulario 8-K de Nvidia, el cierre se espera en el primer semestre de 2027, sujeto a aprobaciones regulatorias. Según Reuters (vía Yahoo Finance, 28 de octubre), el Departamento de Justicia de EE. UU. ha hecho preguntas sobre el efecto en la competencia. Mientras tanto, Nvidia no posee Hugging Face. Para el detalle antimonopolio, véase nuestro artículo del 29 de octubre.
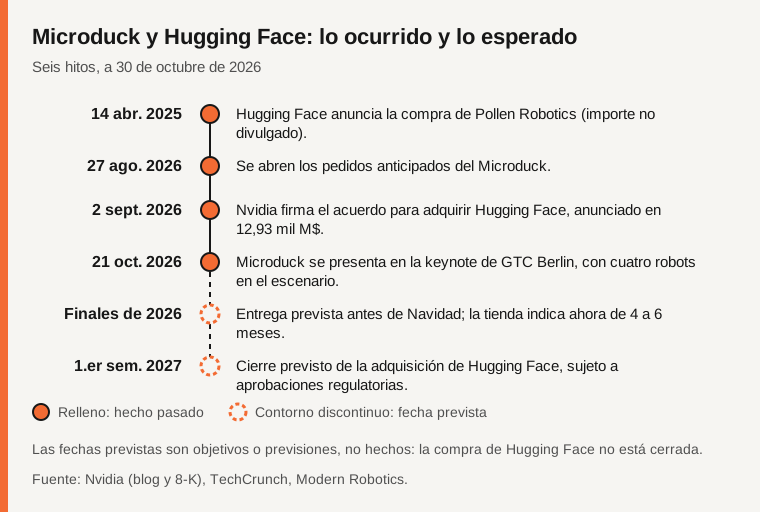
Fuente: Nvidia (blog y formulario 8-K), TechCrunch, Modern Robotics. Los hitos de finales de 2026 y del primer semestre de 2027 son fechas previstas, no hechos cumplidos.
«Campo de juego de todos los desarrolladores»: ¿qué está demostrado?
Microduck se presentó en la keynote de GTC Berlín el miércoles 21 de octubre de 2026, con cuatro Microducks en el escenario. Según la prensa, la presentó Jensen Huang; según Modern Robotics, la demostración no fue perfecta. El blog de Nvidia sobre GTC Berlín describe los Microducks como «10-inch biped robots by Hugging Face that run on open source software».
Según Nvidia (3 de septiembre de 2026), Hugging Face cuenta con más de 18 millones de desarrolladores, investigadores y creadores. Esa cifra describe a Hugging Face, no a Microduck. Lo demostrado es más acotado: hay herramientas de simulación y entrenamiento abiertas, un tutorial de la simulación al robot real y un software de robot con licencia abierta. Siguen pendientes la entrega del robot y el cierre de la compra. La prensa (eesel, Modern Robotics) señala además las reservas del producto: es un robot pedagógico, no tiene manos, tiene 1 GB de RAM, una batería de aproximadamente una hora y plazos de entrega de 4 a 6 meses.
Tabla comparativa
| Elemento | Quién | Estado al 30 de oct. | Fuente |
|---|---|---|---|
| Simulación y entrenamiento (Isaac Lab 3.0, Isaac Sim) | Nvidia | Abierto (Isaac Lab 3.0); tutorial publicado el 21 de oct. | Tutorial de Hugging Face; blog para desarrolladores de Nvidia |
| Robot Microduck (25 cm, 399 $) | Pollen Robotics / Hugging Face | Reservas abiertas desde el 27 de ago.; entrega de 4 a 6 meses | Modern Robotics |
Software del robot (Rust) y microduck_rl | Pollen Robotics / Hugging Face | Apache-2.0 | Repositorio de GitHub |
| Archivos de hardware | Pollen Robotics / Hugging Face | No confirmados como abiertos | Repositorio de GitHub; eesel; Modern Robotics |
| Procesador del robot | Pollen Robotics / Hugging Face | Rockchip RK3566; sin chip de Nvidia a bordo | README del repositorio de GitHub |
| Compra de Hugging Face | Nvidia | Acuerdo firmado el 2 de sept.; cierre previsto en el S1 de 2027 | Blog de Nvidia; formulario 8-K |
Preguntas frecuentes
¿Usa Microduck un chip de Nvidia?
No. Según el README oficial, el robot funciona con un Rockchip RK3566. Nvidia aporta las herramientas de simulación y entrenamiento.
¿Es Microduck totalmente de código abierto?
El software (Rust, Apache-2.0) y el repositorio de entrenamiento lo son. Los archivos mecánicos y electrónicos no están confirmados como abiertos.
¿Posee Nvidia Hugging Face?
No. El acuerdo definitivo se firmó el 2 de septiembre de 2026, pero el cierre se espera en el primer semestre de 2027, sujeto a aprobaciones regulatorias.
¿Cuánto cuesta Microduck y cuándo llega?
399 dólares antes de impuestos y envío, según Modern Robotics. La entrega prevista era antes de Navidad; la tienda anuncia ahora de 4 a 6 meses para los pedidos nuevos.
Método y límites
Este artículo se basa en documentos primarios (blog de Nvidia, formulario 8-K, repositorio de GitHub, tutorial de Hugging Face, blog para desarrolladores de Nvidia) y en prensa (TechCrunch, Reuters vía Yahoo Finance, Modern Robotics, eesel). Los datos de la ficha técnica que proceden de la prensa (RAM, almacenamiento, sensores, autonomía, presentación de Jensen Huang, precio) no están verificados de forma independiente. No hemos encontrado compatibilidad oficial con Jetson ni confirmación de que el hardware sea abierto. No citamos cifras de reservas. No es asesoramiento de inversión.
Fuentes
- Nvidia: Nvidia adquirirá Hugging Face (verificado el 30-10-2026)
- Nvidia: formulario 8-K del 2 de septiembre de 2026 (SEC) (verificado el 30-10-2026)
- Reuters vía Yahoo Finance: preguntas del DOJ (verificado el 30-10-2026)
- TechCrunch: Hugging Face compra una startup de robótica humanoide (verificado el 30-10-2026)
- Repositorio de GitHub de Microduck (Pollen Robotics) (verificado el 30-10-2026)
- Hugging Face: tutorial de Isaac Lab, de la simulación al robot real (verificado el 30-10-2026)
- Blog para desarrolladores de Nvidia: enseñar a caminar a robots como Microduck en simulación (verificado el 30-10-2026)
- Blog de Nvidia: novedades de GTC Berlín 2026 (verificado el 30-10-2026)
- Modern Robotics: Microduck en GTC Berlín (verificado el 30-10-2026)
- eesel: Microduck (verificado el 30-10-2026)
- Seeed Studio: tutorial de terceros con Jetson (verificado el 30-10-2026)
¿Ha detectado un error en este artículo? Comuníquenoslo · Nuestra política de correcciones
